Дополнительные главы компьютерного зрения. Лекция 6
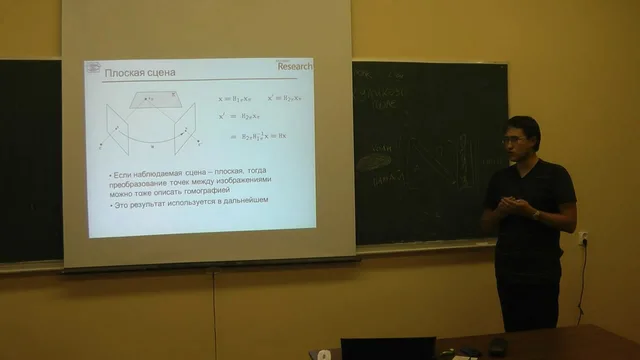
Геометрия камеры и структура из движения
Модель перспективной проекции, внутренняя и внешняя калибровки камеры. Калибровка камеры. Эпиполярная геометрия, моделирование и оценка. Последовательный подход к решению задачи структуры и движения. Моделирование города по пользовательским фотографиям из интернета.
Лекции курса
11- Дополнительные главы компьютерного зрения. Лекция 1
- Дополнительные главы компьютерного зрения. Лекция 2
- Дополнительные главы компьютерного зрения. Лекция 3
- Дополнительные главы компьютерного зрения. Лекция 4
- Дополнительные главы компьютерного зрения. Лекция 6▶ Вы тут
- Дополнительные главы компьютерного зрения. Лекция 7
- Дополнительные главы компьютерного зрения. Лекция 8
- Дополнительные главы компьютерного зрения. Лекция 9
- Дополнительные главы компьютерного зрения. Лекция 10
- Дополнительные главы компьютерного зрения. Лекция 11
- Дополнительные главы компьютерного зрения. Лекция 12
Онлайн-курсы по программированию
3
Машинное обучение для анализа текстов
От бизнес-идеи к ее реализации: учимся инновационному предпринимательству с нуля.
С платными опциями
Разработка игры-платформера на Defold: базовый уровень
Создайте свой первый платформер с нуля! За 7 недель вы не просто освоите движок Defold, а пройдете весь путь геймдев-разработчика: от кода и анимаций до дизайна и сюжета.
Бесплатный
Python для начинающих
Курс посвящен основам программирования на языке Python — одном из самых популярных и понятных языков, идеально подходящих для первого знакомства с IT.
Бесплатный